Domain geräuschmessung.de kaufen?
Wir ziehen mit dem Projekt
geräuschmessung.de um.
Sind Sie am Kauf der Domain
geräuschmessung.de interessiert?
domain@kv-gmbh.de · 0541-91531010
Domain geräuschmessung.de kaufen?
Wie kann Motion Control in der Robotik eingesetzt werden, um präzise Bewegungen und Positionierungen zu ermöglichen?
Motion Control in der Robotik ermöglicht die genaue Steuerung von Motoren, um präzise Bewegungen auszuführen. Durch die Verwendung von Algorithmen und Sensoren kann die Position des Roboters kontinuierlich überwacht und korrigiert werden. Dies ermöglicht eine hohe Genauigkeit bei der Ausführung von Aufgaben wie Montage, Inspektion oder Verpackung. **
Wie kann man den Einsatz von Steppern in der Robotik optimieren, um präzise Bewegungen und Positionierungen zu erreichen?
Um den Einsatz von Steppern in der Robotik zu optimieren und präzise Bewegungen zu erreichen, ist es wichtig, die richtige Stepper-Motorgröße und -typ für die spezifische Anwendung zu wählen. Zudem sollte die Steuerung der Stepper-Motoren mit hochwertigen und präzisen Schrittmotor-Treibern erfolgen, um eine genaue Positionierung zu gewährleisten. Des Weiteren ist die Implementierung von geschlossenen Regelkreisen und Feedback-Systemen entscheidend, um Ungenauigkeiten und Fehler zu minimieren. Schließlich ist die richtige Kalibrierung und Feinabstimmung der Stepper-Motoren sowie die Verwendung hochwertiger mechanischer Komponenten für eine präzise Bewegung und Positionierung unerlässlich. **

Ähnliche Suchbegriffe für Positionierungen
Top-Angebote
Produkte zum Begriff Positionierungen:
-
Wie kann man den Einsatz von Steppern in der Robotik optimieren, um präzise Bewegungen und Positionierungen zu erreichen?
Um den Einsatz von Steppermotoren in der Robotik zu optimieren, ist es wichtig, die richtige Schrittwinkelauflösung zu wählen, um präzise Bewegungen zu ermöglichen. Zudem sollte die Stromversorgung der Motoren stabil sein, um ein ruckelfreies und genaues Positionieren zu gewährleisten. Die Verwendung von Mikroschrittbetrieb kann die Genauigkeit und Glätte der Bewegungen verbessern. Außerdem ist es wichtig, die Mechanik des Roboters so zu gestalten, dass sie die Dynamik und Trägheit der Steppermotoren optimal ausnutzt. **
-
Wie kann man den Einsatz eines Steppers in der Robotik optimieren, um präzise Bewegungen und Positionierungen zu erreichen?
Um den Einsatz eines Steppers in der Robotik zu optimieren und präzise Bewegungen zu erreichen, ist es wichtig, die richtige Steuerungstechnologie zu wählen, die eine genaue Positionierung ermöglicht. Zudem sollte die Mechanik des Roboters so konstruiert sein, dass sie die Schrittverluste minimiert und die Stepper-Motoren effizient nutzt. Des Weiteren ist es wichtig, die richtigen Schrittwinkel und Schrittauflösungen für die spezifischen Anforderungen der Anwendung zu wählen. Schließlich kann die Implementierung von Closed-Loop-Regelungen und Feedback-Systemen dazu beitragen, die Genauigkeit und Präzision der Bewegungen weiter zu verbessern. **
-
Wie kann man den Einsatz von Steppern in der Robotik optimieren, um präzise Bewegungen und Positionierungen zu erreichen?
Um den Einsatz von Steppermotoren in der Robotik zu optimieren, ist es wichtig, die richtige Steuerungstechnologie zu wählen, die eine präzise Bewegung und Positionierung ermöglicht. Zudem sollte die Mechanik des Roboters so konstruiert sein, dass sie die Vibrationen und Resonanzen minimiert, um eine genaue Positionierung zu gewährleisten. Die Verwendung von hochauflösenden Encodern und Feedback-Systemen kann ebenfalls dazu beitragen, die Genauigkeit der Bewegungen zu verbessern. Schließlich ist es wichtig, die Stepper mit ausreichendem Drehmoment und Leistung zu wählen, um die erforderlichen Bewegungen mit hoher Präzision ausführen zu können. **
-
Wie kann man den Einsatz von Steppern in der Robotik optimieren, um präzise Bewegungen und Positionierungen zu erreichen?
Um den Einsatz von Steppermotoren in der Robotik zu optimieren, ist es wichtig, die richtige Steuerungstechnologie zu wählen, die eine präzise Bewegung und Positionierung ermöglicht. Zudem sollte die Mechanik des Roboters so konstruiert sein, dass sie die Vorteile der Steppermotoren voll ausnutzt und unerwünschte Vibrationen minimiert. Des Weiteren ist es wichtig, die richtige Schrittwinkelauflösung für die Steppermotoren zu wählen, um die gewünschte Genauigkeit zu erreichen. Schließlich ist eine sorgfältige Kalibrierung und regelmäßige Wartung der Steppermotoren entscheidend, um eine präzise Leistung über einen längeren Zeitraum sicherzustellen. **
Wie kann man den Einsatz von Steppern in der Robotik optimieren, um präzise Bewegungen und Positionierungen zu erreichen?
Um den Einsatz von Steppern in der Robotik zu optimieren, ist es wichtig, die richtige Steuerungstechnik zu verwenden, um die Schrittmotoren präzise anzusteuern. Zudem sollte die Mechanik des Roboters so konstruiert sein, dass sie die Bewegungen der Steppermotoren effizient überträgt und Vibrationen minimiert. Des Weiteren ist es wichtig, die richtigen Schrittwinkel und Mikroschritte für die Steppermotoren zu wählen, um eine feine Positionierung zu ermöglichen. Schließlich kann die Implementierung von Feedback-Systemen wie Encodern dazu beitragen, die Genauigkeit der Bewegungen und Positionierungen der Steppermotoren weiter zu verbessern. **
Wie kann man den Einsatz von Steppern in der Robotik optimieren, um präzise Bewegungen und Positionierungen zu erreichen?
Um den Einsatz von Steppermotoren in der Robotik zu optimieren, ist es wichtig, die richtige Steuerungstechnik zu verwenden, um die präzisen Bewegungen und Positionierungen zu erreichen. Dies kann durch die Verwendung von Mikroschrittantrieben und geschlossenen Regelkreisen erreicht werden, um die Genauigkeit und Stabilität der Bewegungen zu verbessern. Darüber hinaus ist es wichtig, die Belastung und das Trägheitsmoment des Systems zu berücksichtigen, um die optimale Leistung des Steppermotors zu gewährleisten. Schließlich ist die Auswahl des richtigen Steppermotors für die spezifischen Anforderungen der Anwendung entscheidend, um die bestmögliche Leistung zu erzielen. **
Top-Angebote
Produkte zum Begriff Positionierungen:
-
Juskys Wandpaneele Akustik 4er Set 2,88 qm - Holzoptik & reduziert Hall und Lärm - Eiche Natur DunkelVerleihen Sie Ihren Räumen eine stilvolle und funktionale Note mit den Akustikpaneelen im 4er Set (2,88 qm) in dunkler Natur Eiche. Diese hochwertigen Holzpaneele bieten nicht nur ein elegantes Design mit edlem Holzfurnier, sondern auch eine herausragende89,99 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
Wie kann Motion Control in der Robotik eingesetzt werden, um präzise Bewegungen und Positionierungen zu ermöglichen?
Motion Control in der Robotik ermöglicht die genaue Steuerung von Motoren, um präzise Bewegungen auszuführen. Durch die Verwendung von Algorithmen und Sensoren kann die Position des Roboters kontinuierlich überwacht und korrigiert werden. Dies ermöglicht eine hohe Genauigkeit bei der Ausführung von Aufgaben wie Montage, Inspektion oder Verpackung. **
-
Wie kann man den Einsatz von Steppern in der Robotik optimieren, um präzise Bewegungen und Positionierungen zu erreichen?
Um den Einsatz von Steppern in der Robotik zu optimieren und präzise Bewegungen zu erreichen, ist es wichtig, die richtige Stepper-Motorgröße und -typ für die spezifische Anwendung zu wählen. Zudem sollte die Steuerung der Stepper-Motoren mit hochwertigen und präzisen Schrittmotor-Treibern erfolgen, um eine genaue Positionierung zu gewährleisten. Des Weiteren ist die Implementierung von geschlossenen Regelkreisen und Feedback-Systemen entscheidend, um Ungenauigkeiten und Fehler zu minimieren. Schließlich ist die richtige Kalibrierung und Feinabstimmung der Stepper-Motoren sowie die Verwendung hochwertiger mechanischer Komponenten für eine präzise Bewegung und Positionierung unerlässlich. **
-
Wie kann man den Einsatz von Steppern in der Robotik optimieren, um präzise Bewegungen und Positionierungen zu erreichen?
Um den Einsatz von Steppermotoren in der Robotik zu optimieren, ist es wichtig, die richtige Schrittwinkelauflösung zu wählen, um präzise Bewegungen zu ermöglichen. Zudem sollte die Stromversorgung der Motoren stabil sein, um ein ruckelfreies und genaues Positionieren zu gewährleisten. Die Verwendung von Mikroschrittbetrieb kann die Genauigkeit und Glätte der Bewegungen verbessern. Außerdem ist es wichtig, die Mechanik des Roboters so zu gestalten, dass sie die Dynamik und Trägheit der Steppermotoren optimal ausnutzt. **
-
Wie kann man den Einsatz eines Steppers in der Robotik optimieren, um präzise Bewegungen und Positionierungen zu erreichen?
Um den Einsatz eines Steppers in der Robotik zu optimieren und präzise Bewegungen zu erreichen, ist es wichtig, die richtige Steuerungstechnologie zu wählen, die eine genaue Positionierung ermöglicht. Zudem sollte die Mechanik des Roboters so konstruiert sein, dass sie die Schrittverluste minimiert und die Stepper-Motoren effizient nutzt. Des Weiteren ist es wichtig, die richtigen Schrittwinkel und Schrittauflösungen für die spezifischen Anforderungen der Anwendung zu wählen. Schließlich kann die Implementierung von Closed-Loop-Regelungen und Feedback-Systemen dazu beitragen, die Genauigkeit und Präzision der Bewegungen weiter zu verbessern. **
Ähnliche Suchbegriffe für Positionierungen
-
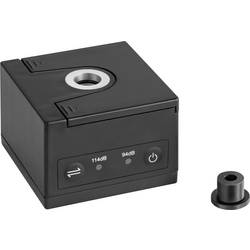
Kern Schallpegel-Messgerät BSWA-01Kalibrator zur regelmäßigen Justage des Schallpegelmessgeräts, Klasse 1, sowie zur Prüfung der Linearität von Schallpegelmessgeräten.- Anwendbare Normen: IEC60942:2003 Class 1, ANSI S1.40-1984, GB/T 15173-1994.- Ausgangs-Frequenz 1 kHz (+/- 0,5 %)- Ausgabe Schalldruck, wählbar 94 dB oder 114 dB (± 0.3 dB)- Klirrfaktor ˂ 2 %- Stabilisierungszeit ˂ 10 s- Zulässiger Umgebungstemperaturbereich -10 °C/50 °C- Der Kalibrator ist geeignet für 1/2"- sowie 1/4"-Mikrofone (Adapter im Lieferumfang enthalten) gemäß Norm IEC 61094-4- Batteriebetrieb, 2x 1.5 V AA, nicht serienmäßig, Betriebsdauer bis zu 40 h- Abmessungen BxTxH 70x70x48 mm- Nettogewicht ca. 137 g.875,00 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
Lessing, Theodor: Der LärmDer Lärm , Allgegenwärtiges Brüllen, Dröhnen, Pfeifen, Zischen, Fauchen, Hämmern, Rammeln, Klopfen, Schrillen, Schreien und Toben, vor dem der friedliebende Geist weder in Stadt noch Land mehr Zuflucht findet: In seiner furiosen Polemik gegen den Lärm und für die Höflichkeit versuchte Lessing 1908 die zudringlichen Geräusche mit einer glänzenden Typologie der Angriffsformen auf das Ohr zu bannen. Dabei entstand nicht nur eine hervorragende Bestimmung des Lärm-Phänomens zwischen Selbstbetäubung, Vitalität und Aggression, sondern auch ein berührendes Plädoyer für Feinsinnigkeit und Rücksichtnahme, kurz: Menschenfreundlichkeit. Lessing, der bald einen Anti-Lärm-Verein sowie die Zeitschrift Der Anti-Rüpel gründete, ging gegen die Kräfte des gesamtgesellschaftlichen Getöses und der Rohheit mit allem an, was er hatte, und unterlag ihnen am Ende doch. Heute ist die Beschallung mittels mitgeführter Lautsprecher auch im Freien universell geworden, wie in Identifikation mit dem Aggressor leitet sie sich gar jeder per Kopfhörer direkt in den Gehörgang. Angesichts dessen wird hier Lessings Kampfschrift, begleitet von kommentierenden Essays, für das tägliche Abwehrgefecht gegen den Lärm als Einzelausgabe zugänglich gemacht: einer der schönsten, stillen Hilferufe der deutschsprachigen Literatur. , Einarmwischer > Karosserie & Exterieur Styling , Erscheinungsjahr: 202309, Produktform: Leinen, Titel der Reihe: Friedenauer Presse Winterbuch##, Autoren: Lessing, Theodor, Redaktion: Vogt, Tilman, Seitenzahl/Blattzahl: 226, Keyword: 20. Jahrhundert; Deutschland; Großstadt; Industrialisierung; Kampfschrift; Kulturphilosophie; Lessing; Weimarer Republik, Fachschema: Zwanzigstes Jahrhundert~Cultural Studies~Kulturwissenschaften~Wissenschaft / Kulturwissenschaften~Medientheorie~Medienwissenschaft~Philosophie / Gesellschaft, Politik, Staat, Fachkategorie: Belletristik: allgemein und literarisch~Kultur- und Medienwissenschaften~Soziale und ethische Themen~Moderne Philosophie: nach 1800, Region: Deutschland, Zeitraum: 20. Jahrhundert (1900 bis 1999 n. Chr.), Warengruppe: HC/Philosophie/20./21. Jahrhundert, Fachkategorie: Soziale und politische Philosophie, UNSPSC: 49019900, Warenverzeichnis für die Außenhandelsstatistik: 49019900, Verlag: Matthes & Seitz Verlag, Verlag: Matthes & Seitz Verlag, Verlag: Friedenauer Presse, Länge: 200, Breite: 120, Höhe: 19, Gewicht: 288, Produktform: Gebunden, Genre: Geisteswissenschaften/Kunst/Musik, Genre: Geisteswissenschaften/Kunst/Musik,24,00 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
Wie kann man den Einsatz von Steppern in der Robotik optimieren, um präzise Bewegungen und Positionierungen zu erreichen?
Um den Einsatz von Steppermotoren in der Robotik zu optimieren, ist es wichtig, die richtige Steuerungstechnologie zu wählen, die eine präzise Bewegung und Positionierung ermöglicht. Zudem sollte die Mechanik des Roboters so konstruiert sein, dass sie die Vibrationen und Resonanzen minimiert, um eine genaue Positionierung zu gewährleisten. Die Verwendung von hochauflösenden Encodern und Feedback-Systemen kann ebenfalls dazu beitragen, die Genauigkeit der Bewegungen zu verbessern. Schließlich ist es wichtig, die Stepper mit ausreichendem Drehmoment und Leistung zu wählen, um die erforderlichen Bewegungen mit hoher Präzision ausführen zu können. **
-
Wie kann man den Einsatz von Steppern in der Robotik optimieren, um präzise Bewegungen und Positionierungen zu erreichen?
Um den Einsatz von Steppermotoren in der Robotik zu optimieren, ist es wichtig, die richtige Steuerungstechnologie zu wählen, die eine präzise Bewegung und Positionierung ermöglicht. Zudem sollte die Mechanik des Roboters so konstruiert sein, dass sie die Vorteile der Steppermotoren voll ausnutzt und unerwünschte Vibrationen minimiert. Des Weiteren ist es wichtig, die richtige Schrittwinkelauflösung für die Steppermotoren zu wählen, um die gewünschte Genauigkeit zu erreichen. Schließlich ist eine sorgfältige Kalibrierung und regelmäßige Wartung der Steppermotoren entscheidend, um eine präzise Leistung über einen längeren Zeitraum sicherzustellen. **
-
Wie kann man den Einsatz von Steppern in der Robotik optimieren, um präzise Bewegungen und Positionierungen zu erreichen?
Um den Einsatz von Steppern in der Robotik zu optimieren, ist es wichtig, die richtige Steuerungstechnik zu verwenden, um die Schrittmotoren präzise anzusteuern. Zudem sollte die Mechanik des Roboters so konstruiert sein, dass sie die Bewegungen der Steppermotoren effizient überträgt und Vibrationen minimiert. Des Weiteren ist es wichtig, die richtigen Schrittwinkel und Mikroschritte für die Steppermotoren zu wählen, um eine feine Positionierung zu ermöglichen. Schließlich kann die Implementierung von Feedback-Systemen wie Encodern dazu beitragen, die Genauigkeit der Bewegungen und Positionierungen der Steppermotoren weiter zu verbessern. **
-
Wie kann man den Einsatz von Steppern in der Robotik optimieren, um präzise Bewegungen und Positionierungen zu erreichen?
Um den Einsatz von Steppermotoren in der Robotik zu optimieren, ist es wichtig, die richtige Steuerungstechnik zu verwenden, um die präzisen Bewegungen und Positionierungen zu erreichen. Dies kann durch die Verwendung von Mikroschrittantrieben und geschlossenen Regelkreisen erreicht werden, um die Genauigkeit und Stabilität der Bewegungen zu verbessern. Darüber hinaus ist es wichtig, die Belastung und das Trägheitsmoment des Systems zu berücksichtigen, um die optimale Leistung des Steppermotors zu gewährleisten. Schließlich ist die Auswahl des richtigen Steppermotors für die spezifischen Anforderungen der Anwendung entscheidend, um die bestmögliche Leistung zu erzielen. **
* Alle Preise verstehen sich inklusive der gesetzlichen Mehrwertsteuer und ggf. zuzüglich Versandkosten. Die Angebotsinformationen basieren auf den Angaben des jeweiligen Shops und werden über automatisierte Prozesse aktualisiert. Eine Aktualisierung in Echtzeit findet nicht statt, so dass es im Einzelfall zu Abweichungen kommen kann. ** Hinweis: Teile dieses Inhalts wurden von KI erstellt.